Un punto de inflexión regulatorio
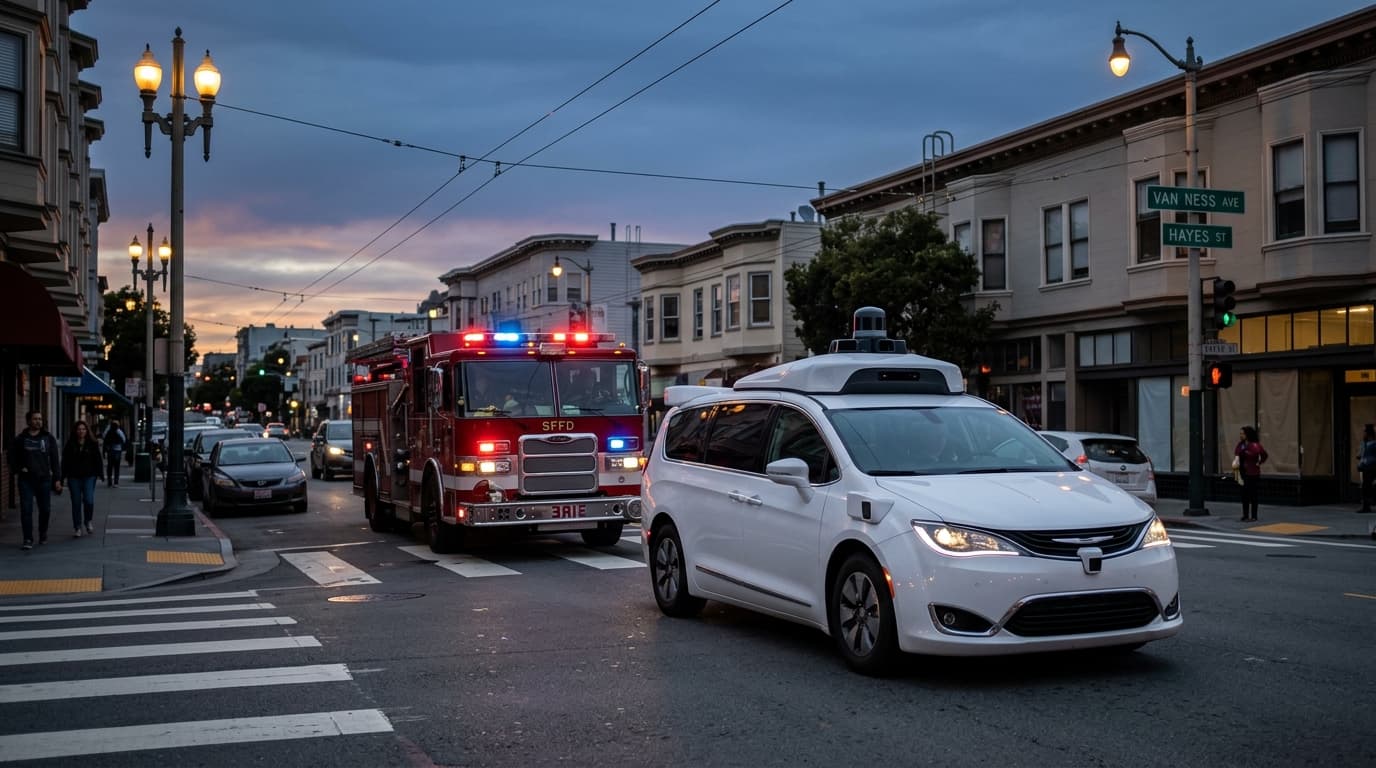
El despliegue comercial de los vehículos autónomos ha entrado en una fase de escrutinio riguroso. El gobernador de California, Gavin Newsom, ha firmado la Senate Bill 1246 (SB 1246), una ley pionera que establece responsabilidades operativas y protocolos estrictos para empresas como Waymo, Zoox y Tesla. La legislación responde a incidentes reiterados en urbes como San Francisco, donde convoyes de robotaxis desorientados o bloqueados por pérdidas de conexión llegaron a obstaculizar el paso de ambulancias, camiones de bomberos y patrullas policiales.
Hasta la fecha, la supervisión de estas flotas correspondía de manera casi exclusiva a agencias estatales como el Department of Motor Vehicles (DMV) de California. La SB 1246 redistribuye el poder hacia los municipios, otorgando a las autoridades locales herramientas directas para sancionar conductas que comprometan la seguridad ciudadana y la movilidad de los servicios esenciales.
Multas disuasorias y presencia humana física
El núcleo punitivo de la SB 1246 introduce penalizaciones de hasta 10.000 dólares por vehículo cuando un coche autónomo interfiera o bloquee a los servicios de primera intervención durante más de 30 minutos sin ser retirado. Este gravamen pretende forzar a los desarrolladores de flotas a optimizar sus tiempos de reacción ante contingencias en la vía pública, evitando que las unidades queden inmovilizadas en cruces críticos a la espera de resoluciones algorítmicas remotas.
Asimismo, la normativa introduce una exigencia operativa sin precedentes: la obligación de desplegar técnicos locales de incidentes sobre el terreno. Las empresas ya no podrán depender únicamente de centros de control virtuales deslocalizados. Además, se estipula que los conductores de teleasistencia remota deben residir físicamente en Estados Unidos y poseer licencias de conducción válidas, cerrando la puerta a la externalización internacional de la supervisión crítica de flotas.
Vulnerabilidades operativas en el tráfico urbano
La convivencia entre algoritmos de Nivel 4 y la complejidad urbana no planificada ha revelado fricciones constantes. Las caídas de red celular, las zonas de obras improvisadas o los desvíos policiales manuales suelen generar paradas preventivas de seguridad en los robotaxis. Aunque esta reacción preserva la integridad del vehículo, con frecuencia colapsa arterias viales estrechas o intersecciones complejas.
El análisis de los incidentes que impulsaron esta legislación pone de manifiesto que la mayoría de los bloqueos prolongados derivan de la falta de protocolos de intervención rápida in situ, más que de fallos mecánicos directos.
Desglose del esfuerzo operativo de cumplimiento
Cumplir con los requerimientos de la SB 1246 obligará a los operadores a reconfigurar sustancialmente sus estructuras de costes operativos. La necesidad de mantener patrullas de asistencia técnica distribuidas geográficamente por la ciudad encarece el modelo de negocio unitario de cada viaje.
A ello se suma la exigencia de compartir telemetría en tiempo real y mapas de estado de flota directamente con las plataformas municipales de gestión de tráfico, especialmente durante eventos de apagón o degradación del sistema central.
- Estimación analítica de la asignación de recursos necesarios para cumplir con los estándares de la SB 1246.
Lecciones clave para Barcelona y los Living Labs europeos
Mientras California endurece su marco tras años de pruebas abiertas, las metrópolis europeas avanzan con cautela. Ciudades como Barcelona, a través de iniciativas vinculadas a sus Living Labs urbanos y bancos de pruebas de movilidad conectada, tienen la oportunidad de aprender de la experiencia estadounidense antes de autorizar servicios comerciales a gran escala.
El modelo catalán y europeo de urbanismo denso, con calles peatonales, ejes verdes y carriles de transporte público segregados, presenta una complejidad espacial incluso mayor que el trazado ortogonal de muchas urbes norteamericanas. Los operadores que deseen probar lanzaderas autónomas o servicios de movilidad a demanda en entornos como el 22@ o el Puerto de Barcelona deben asumir que la interoperabilidad con los servicios de emergencias y la Guàrdia Urbana no es un añadido, sino la base arquitectónica del sistema.
Autoevaluación de preparación para gobernanza autónoma
Las empresas operadoras de flotas y los responsables de movilidad urbana deben auditar su nivel de alineamiento con los nuevos estándares de responsabilidad operacional y mitigación de incidencias.
Utilice este cuestionario estratégico para evaluar el grado de madurez operativa de su proyecto de movilidad inteligente.
¿Cuenta su arquitectura con protocolos de respuesta física presencial en menos de 15 minutos?
El futuro de la movilidad autónoma responsable
La aprobación de la ley SB 1246 en California disipa la ilusión de que el transporte autónomo puede operar de espaldas a la administración local. El sector se encamina hacia un modelo híbrido en el que la excelencia del software de percepción debe ir acompañada de una sólida infraestructura humana de asistencia y canales de comunicación abiertos con los gestores del tráfico urbano.
Para los ecosistemas tecnológicos de Barcelona, España y Europa, esta legislación ofrece una hoja de ruta transparente: la adopción comercial de flotas de Nivel 4 no se medirá únicamente por los millones de kilómetros recorridos sin colisiones, sino por su capacidad para integrarse armónicamente en el ecosistema cívico sin obstaculizar la labor de quienes salvan vidas.
“El software autónomo no puede prescindir del tejido urbano físico: la integración municipal en tiempo real es ahora una condición sine qua non.”